Manifold 위의 integer grid 설계. Tri-mesh decimation 과는 근본적으로 다른 접근법을 가진 Quad remeshing 을 이해해보기.
Topics
Quad Remeshing: Cross Field & Integer-Grid Map
잘 만들어진 quad mesh를 보면 사각형 하나하나보다 먼저 눈에 들어오는 것이 있다. 눈 둘레를 감싸는 edge loop, 볼을 가로지르는 긴 strip, 관절의 형태를 따라 휘어지는 grid다. 각각의 face는 조금씩 찌그러져 있어도 이웃한 face들이 같은 흐름을 이어 간다. 이런 구조를 triangle mesh에서 어떻게 얻을 수 있을까?
인접한 삼각형 두 개를 묶으면 사각형 하나는 쉽게 만들 수 있다. 하지만 이 선택을 mesh 전체에서 반복한다고 해서 눈 둘레를 도는 loop까지 저절로 생기지는 않는다. 멀리 떨어진 곳의 방향과 간격도 서로 맞아야 하고, grid의 줄 수가 달라지는 곳에는 그 변화를 받아 줄 connectivity가 필요하다.
이 글에서는 표면에 direction field를 구하고, 그 방향을 따르는 coordinate system에 integer grid를 놓는 방식으로 quad remeshing을 살펴본다. 모든 remeshing 알고리즘이 같은 단계를 거치는 것은 아니지만, 이 접근을 이해하면 cross field, singularity, parameterization, mixed-integer optimization이 왜 한 문제 안에 함께 등장하는지 알 수 있다.
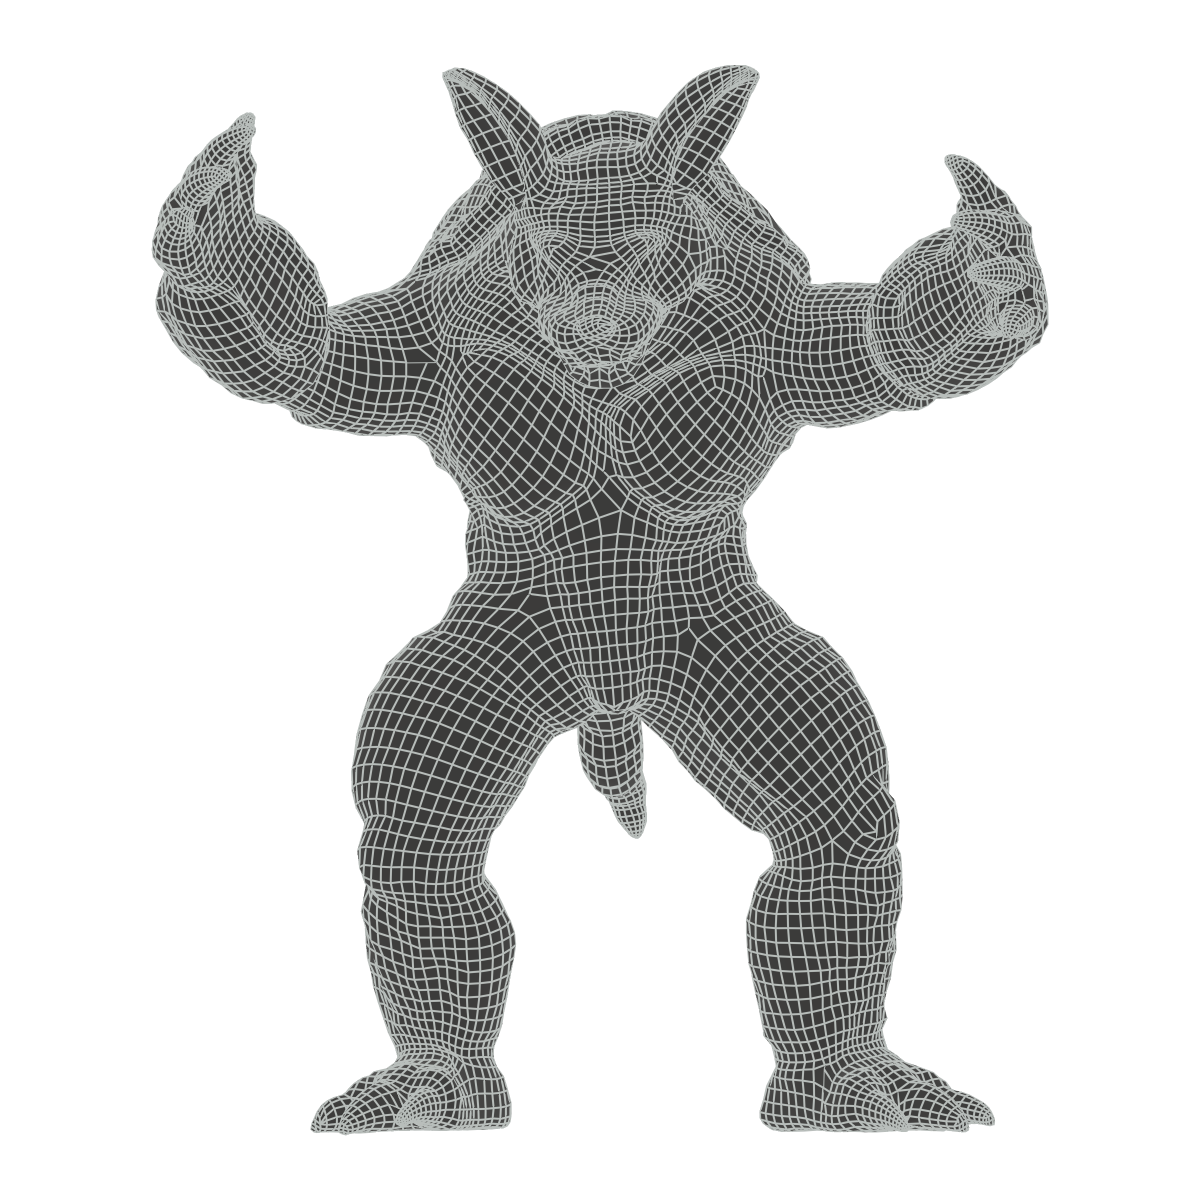
Armadillo 예시는 Varco3D에서 사용하는 자체 구현 CUDA 가속 CoMISo-like integer PDE solver로 만든 quad remesh 결과다. 계산 과정은 간단한 표면 위의 Manim 그림과 영상으로 살펴본다.
1. Triangle Pairing & Lattice
입력 triangle mesh를 $M=(V,E,F)$라고 하자. 여기서는 face의 방향이 일관되고, 내부 edge에는 두 face가, 경계 edge에는 한 face가 붙는 manifold 표면을 가정한다.
인접한 삼각형을 국소적인 모양만 보고 묶으면 각 사각형의 품질은 어느 정도 좋아질 수 있다. 그러나 어떤 face에서 고른 방향이 다음 face에서도 이어진다는 보장은 없다. 마주 보는 edge를 따라가다 보면 흐름이 지그재그로 꺾이거나 짧은 loop로 닫히고, 짝을 찾지 못한 삼각형이 남기도 한다.

Triangle mesh는 방향과 좌표를 계산하는 바탕, 즉 calculation carrier다. 최종 quad의 vertex와 edge는 그 위에 새로 생기므로 입력 삼각형의 연결을 그대로 따를 필요가 없다. 이렇게 연결을 새로 정하려면 표면 전체에서 grid가 어떻게 흘러갈지부터 정해야 한다.
표면 위 grid의 성질은 다음 네 가지로 나누어 생각하면 편하다.
| 요소 | 정해야 하는 것 |
|---|---|
| Orientation | quad의 두 축이 향하는 방향 |
| Scale | grid의 간격과 밀도 |
| Phase | grid line이 실제로 지나가는 위치 |
| Topology | strip과 loop가 이어지는 방식, 줄 수가 바뀌는 위치 |
가령 평면에 같은 방향과 간격의 grid 두 개를 그려도, 하나를 반 칸 옮기면 vertex는 서로 다른 곳에 놓인다. Orientation과 scale은 같지만 phase가 다른 경우다. 이 grid를 곡면에 감으면 한 바퀴에 몇 칸이 들어가는지까지 맞춰야 한다. 앞의 세 가지를 국소적으로 잘 정했더라도 마지막 연결이 어긋날 수 있다.
Cross field는 방향을, sizing field는 간격을 정하는 데 쓰인다. 실제 선의 위치는 좌표를 구하면서 결정하고, seam과 cycle에 놓이는 integer constraint로 전체 연결을 맞춘다. 어떤 방향과 밀도가 좋은지는 용도에 따라 달라진다. 변형을 위한 mesh인지, 날카로운 형상을 보존할 mesh인지에 따라 선호하는 grid도 달라진다.
Integer Lattice
원하는 결과를 먼저 좌표로 표현해 보자. 평면에 두 좌표 $u,v$가 있으면 integer line
$$ u=k,\qquad v=l,\qquad k,l\in\mathbb Z $$
을 그릴 수 있다. 두 선의 교차점은 grid vertex가 되고, 인접한 integer line으로 둘러싸인 $[k,k+1]\times[l,l+1]$은 한 칸이 된다.
표면의 한 조각 $C_i$에도 coordinate map
$$ \Phi_i=(u_i,v_i):C_i\rightarrow\mathbb R^2 $$
를 주면 같은 일을 할 수 있다. Parameter plane에 그린 integer grid를 표면으로 되가져오는 것이다. map이 적절하다면 다음 대응을 얻는다.
$$ \begin{aligned} \text{integer lattice point}&\longleftrightarrow\text{quad vertex},\\ \text{integer grid segment}&\longleftrightarrow\text{quad edge},\\ \text{unit square}&\longleftrightarrow\text{quad face}. \end{aligned} $$
이때 grid line 하나는 입력 삼각형 여러 개를 가로질러도 된다. 입력 삼각형의 vertex가 모두 integer coordinates를 가져야 하는 것도 아니다. 삼각형 안에서 보간한 $u,v$가 정수가 되는 위치에 새 vertex와 선을 만들기 때문이다. input mesh의 해상도와 출력 quad의 해상도를 구분해야 하는 이유도 여기에 있다.
Chart & Seam
닫힌 곡면 전체에 겹침이나 singularity 없이 하나의 평면 좌표를 줄 수는 없다. 실제 계산에서는 표면을 잘라 여러 chart로 다루고, 절단선인 seam 양쪽에 좌표의 복사본을 둔다.
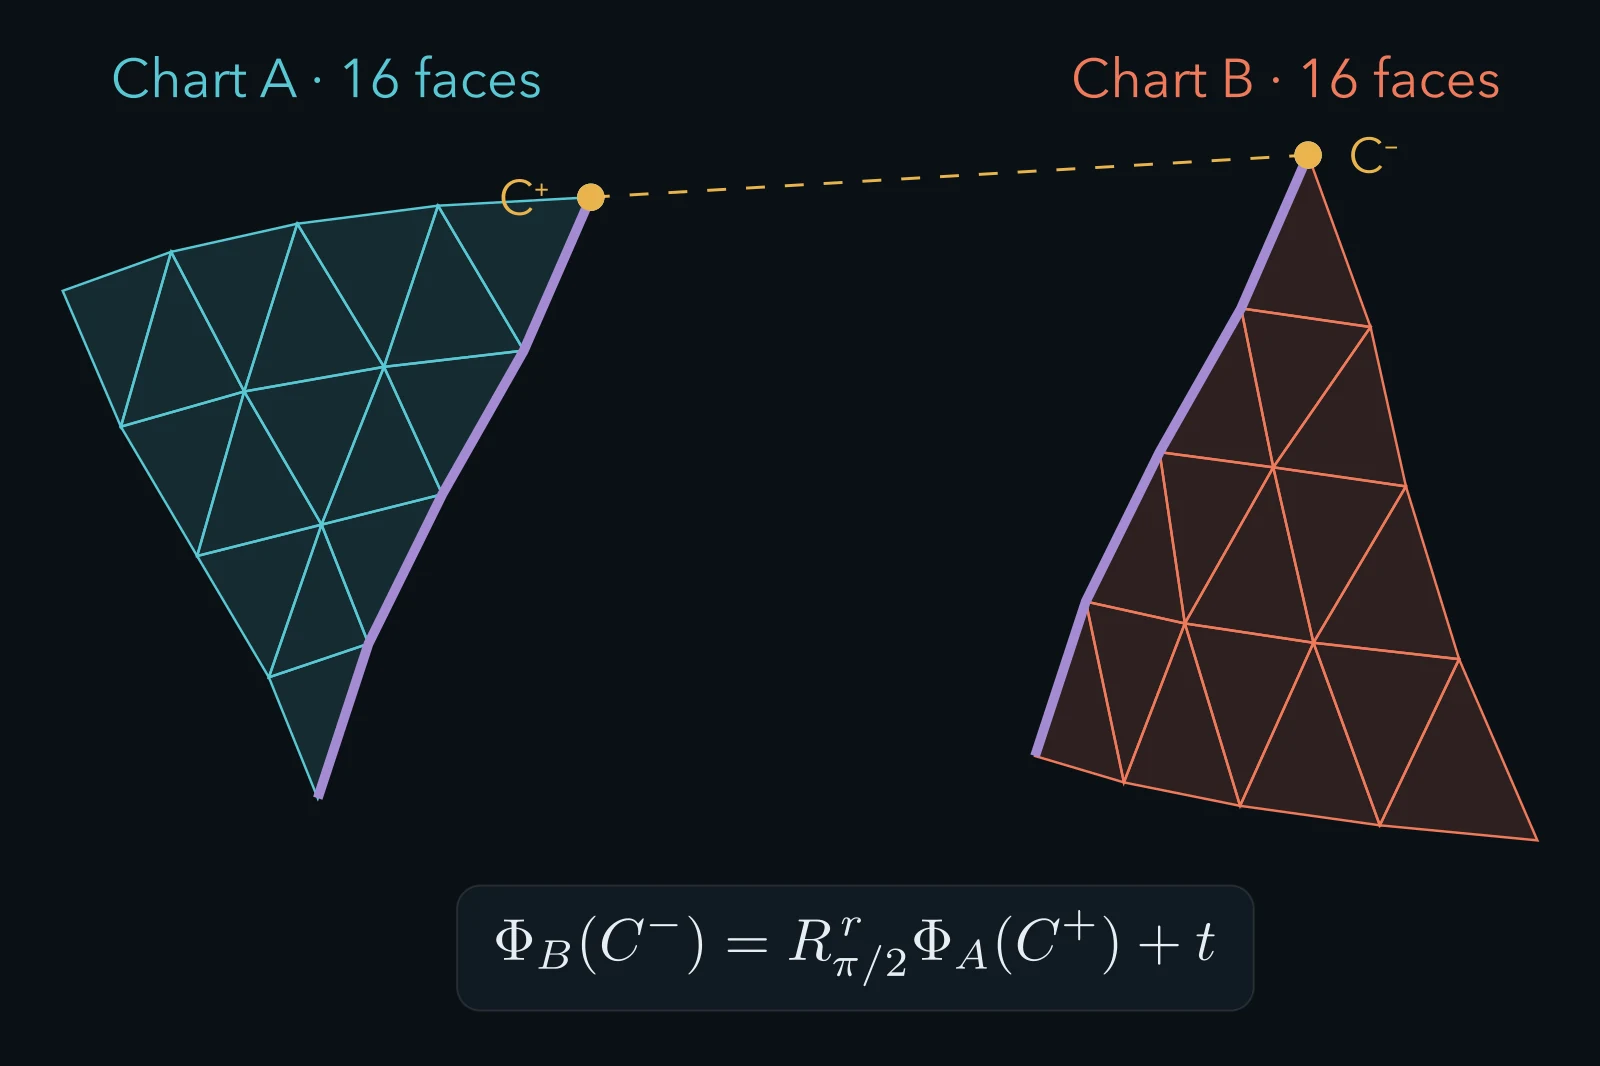
각 chart를 따로 잘 펴는 것만으로는 부족하다. 같은 표면점을 두 좌표로 표현하더라도 seam을 건너는 grid line은 이어져야 한다. square grid는 $90^\circ$ 회전하거나 정수 칸만큼 이동해도 같은 grid이므로, 이 두 변환을 chart 사이의 연결 규칙으로 삼을 수 있다. 뒤에서 살펴볼 integer-grid map의 integer constraint가 여기서 나온다.
그런데 grid를 이어 붙이는 과정에는 coordinate origin만으로 해결할 수 없는 문제가 하나 더 있다. 구면 같은 표면에서는 어디선가 grid 자체의 연결 모양이 달라져야 한다.
2. Singularity & Topology
평면의 square grid에서는 내부 vertex마다 edge 네 개와 face 네 개가 만난다. vertex에 연결된 edge 수를 valence라고 하면 regular vertex의 valence는 $4$다. 정육면체의 vertex에는 face 세 개만 모이므로 valence가 $3$이다. 이런 vertex를 extraordinary vertex 또는 irregular vertex라고 부른다.
정육면체의 각 face를 촘촘하게 나누어도 원래 여덟 vertex에는 여전히 세 방향의 grid가 모인다. face 내부와 원래 edge 위에 생긴 새 vertex는 valence $4$가 되지만, 여덟 corner의 connectivity는 그대로 남는다. 정육면체를 둥글게 변형해 구면에 가깝게 만들어도 이 관계는 바뀌지 않는다.
Valence & Index
Regular vertex 주변을 $90^\circ$짜리 sector 네 개로 보면 valence가 다른 vertex도 같은 기준으로 셀 수 있다. $n_v$개의 sector가 만나는 vertex의 index를
$$ I_v=\frac{4-n_v}{4} $$
로 둔다. 여기서 세는 것은 실제 3D 각도가 아니라 square grid의 combinatorial sector 수다. 휘어진 quad의 corner angle이 정확히 $90^\circ$일 필요는 없다.
| Valence | Index | Regular vertex와의 차이 |
|---|---|---|
| $3$ | $+\frac14$ | sector 하나가 부족하다 |
| $4$ | $0$ | sector 네 개가 모인다 |
| $5$ | $-\frac14$ | sector 하나가 더 있다 |
이 차이는 vertex 주위를 도는 grid 방향에서도 드러난다. 정육면체의 corner 주변에서 한 축을 $+u$라고 정하고, 인접한 face로 옮기며 같은 branch를 따라가 보자. 세 sector를 거쳐 출발한 face로 돌아오면 처음의 branch와 인접한 branch 사이에 quarter-turn 차이가 남는다. 순회 방향과 sign convention에 따라 $+u\rightarrow+v$ 또는 $+u\rightarrow-v$로 표현할 수 있다.
네 branch를 한꺼번에 그린 십자 모양은 $90^\circ$ 돌아도 같아 보인다. 하지만 그중 어느 branch를 $+u$라고 불렀는지는 달라졌다. 이처럼 한 바퀴를 돈 뒤 방향의 이름을 원래대로 붙일 수 없는 지점이 cross field의 singularity와 연결된다. 구부러진 표면에서는 표면 자체의 회전도 함께 고려해야 하므로, 실제 계산 방법은 tangent frame을 도입한 뒤에 살펴보겠다.
Euler Characteristic
이런 vertex가 몇 개나 필요한지도 표면의 topology와 관련이 있다. 경계가 없는 all-quad mesh에서 모든 face는 edge 네 개를 갖고, 각 edge는 두 face에 공유되므로 $4F=2E$다. 모든 vertex valence의 합은 $2E$이므로
$$ \begin{aligned} \sum_v\left(4-\operatorname{val}(v)\right) &=4V-2E\\ &=4V-4F\\ &=4(V-E+F)\\ &=4\chi(M). \end{aligned} $$
따라서 index의 합은 Euler characteristic과 같다. 위 식에서 $V,E,F$는 각각 vertex, edge, face의 개수다.
$$ \boxed{\sum_v I_v=\chi(M)} $$
정육면체의 표면은 구면과 homeomorphic하며 $\chi(S^2)=2$다. 모든 singularity를 valence-$3$으로만 구성한다면 $8\times\frac14=2$이므로 정확히 여덟 개가 필요하다. 정육면체의 여덟 corner가 그 예다. 다른 spherical mesh에서는 valence-$5$나 더 높은 valence의 vertex를 함께 쓸 수도 있지만, index의 합은 여전히 $2$여야 한다.
반면 torus는 $\chi(T^2)=0$이어서 모든 vertex가 regular인 quad grid도 가능하다. Positive와 negative index를 함께 두어 합이 $0$이 되게 할 수도 있다. 경계가 있는 표면에서는 경계와 corner의 기여를 추가해야 하므로 위의 내부 vertex 공식만 적용할 수는 없다.
좋은 remeshing은 irregular vertex를 무조건 없애는 문제가 될 수 없다. 표면이 요구하는 index를 만족시키면서, 필요한 singularity를 형상과 grid 흐름에 어울리는 위치에 두어야 한다. 이제 이 구조를 입력 삼각형 위의 direction field로 표현해 보자.
3. Cross Field
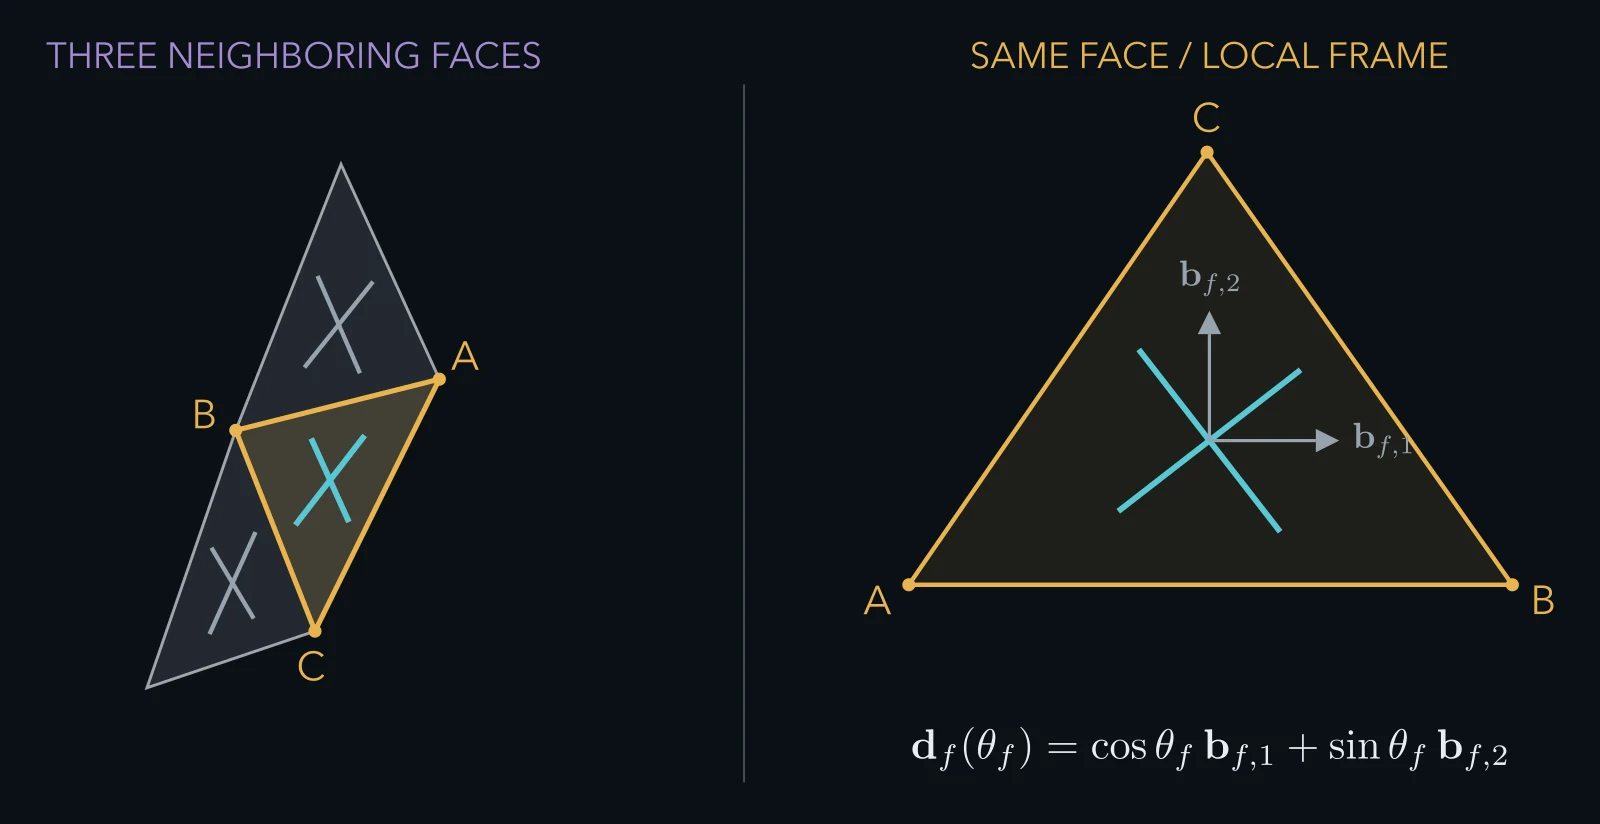
Quad의 edge가 표면을 따라가려면 그 방향도 각 점의 tangent plane 안에 있어야 한다. 점 $p$의 unit normal을 $\mathbf n_p$라고 하면
$$ T_pM=\left\{\mathbf v\in\mathbb R^3\;\middle|\;\mathbf v\cdot\mathbf n_p=0\right\} $$
이 tangent plane이다. triangle mesh에서는 각 face가 평면이므로 face $f$마다 orthonormal basis $B_f=(\mathbf b_{f,1},\mathbf b_{f,2})$를 두고 방향을 각도 하나로 표현할 수 있다.
$$ \mathbf d_f(\theta_f) =\cos\theta_f\,\mathbf b_{f,1}+\sin\theta_f\,\mathbf b_{f,2} $$
Parallel Transport
문제는 이웃한 두 face가 서로 다른 tangent plane과 basis를 쓴다는 데 있다. 두 face에서 모두 $\theta=0$이라고 해도 3D 공간에서 같은 방향이라는 뜻은 아니다. 반대로 표면을 따라 자연스럽게 이어지는 방향도 basis가 다르면 서로 다른 각도로 기록된다.
공유 edge로 이어진 종이 두 장을 떠올리면 비교 방법이 분명해진다. 한 삼각형을 공유 edge 주위로 회전시켜 두 삼각형을 같은 평면에 펼친다. 그 위에 그린 화살표도 함께 회전시킨 뒤 이웃 face의 basis로 읽는다. 이 연산이 discrete parallel transport다.
Face $f$의 방향을 $g$로 옮겼을 때 각도에 더해지는 값을 $\alpha_{fg}$라고 정의하면
$$ \mathcal T_{f\rightarrow g}(\theta_f)=\theta_f+\alpha_{fg} $$
로 쓸 수 있다. 앞으로 이웃한 방향을 비교하거나, 방향의 branch를 전파하거나, 곡선을 추적할 때는 이 보정을 먼저 적용한다.
4-RoSy Representation
Square grid의 edge에는 앞뒤 구분이 없고, 두 축의 이름을 바꿔도 같은 grid 방향이다. 그래서 $\mathbf d\sim-\mathbf d$일 뿐 아니라 $\theta\sim\theta+\frac\pi2$다. 한 face에서 표현해야 할 방향은 다음 네 branch의 묶음이다.
$$ \mathcal C_f=\left\{\theta_f,\theta_f+\frac\pi2,\theta_f+\pi,\theta_f+\frac{3\pi}2\right\} $$
이 묶음을 표면 전체에 배치한 것이 cross field, 또는 4-RoSy field다. 각 face에서 네 branch 중 하나를 임의로 고르고 각도를 비교하면 같은 십자끼리도 $90^\circ$ 차이가 나는 문제가 생긴다. 각도를 네 배 한 다음 unit circle 위의 점으로 저장하면 이 중복을 없앨 수 있다.
$$ \mathbf q_f=\begin{pmatrix}\cos4\theta_f\\\sin4\theta_f\end{pmatrix}, \qquad z_f=e^{i4\theta_f} $$
$e^{i4(\theta_f+\pi/2)}=e^{i4\theta_f}$이므로 네 branch가 모두 같은 값이 된다. Parallel transport도 이 표현에서는 $\mathcal R(4\alpha_{fg})$라는 2차원 회전으로 옮겨진다.
Field Optimization
이제 이웃한 cross는 transport 후에 비슷하도록 하고, 날카로운 edge나 경계처럼 따라야 할 방향이 있는 곳에서는 그 방향에 맞춘다. 이를 나타내는 개념적인 에너지는
$$ \begin{aligned} E_{\mathrm{cross}} =&\sum_{(f,g)}w_{fg} \left\|\mathbf q_g-\mathcal R(4\alpha_{fg})\mathbf q_f\right\|^2\\ &+\sum_f\lambda_f\left\|\mathbf q_f-\mathbf q_f^\star\right\|^2 \end{aligned} $$
이다. 첫 항의 $w_{fg}$는 이웃 face 사이의 매끄러움을 얼마나 강하게 요구할지 정한다. 두 번째 항의 $\mathbf q_f^\star$는 형상에서 얻은 선호 방향이고, $\lambda_f$는 그 방향의 신뢰도와 중요도를 반영한다.
예를 들어 날카로운 edge에서는 cross의 한 축을 edge의 tangent와 맞출 수 있다. Principal curvature direction도 유용하지만, 거의 평평한 곳이나 두 principal curvature가 비슷한 곳에서는 방향이 불안정하다. 이런 곳까지 강하게 고정하면 noise를 따라가는 field가 되기 쉬우므로 guide의 weight를 낮춘다.
계산한 $\mathbf q_f$에서 각도를 되찾을 때는
$$ \theta_f=\frac14\operatorname{atan2}(q_{f,y},q_{f,x}) $$
를 쓴다. 이 각도는 여전히 $\frac\pi2$ modulo로 정의된다. 또 위의 quadratic energy만으로 unit length가 보장되지는 않는다. 특히 guide 없이 smoothness 항만 최소화하면 모든 $\mathbf q_f$가 zero vector인 해도 가능하므로 normalization이나 anchor 등 추가 처리가 필요하다.
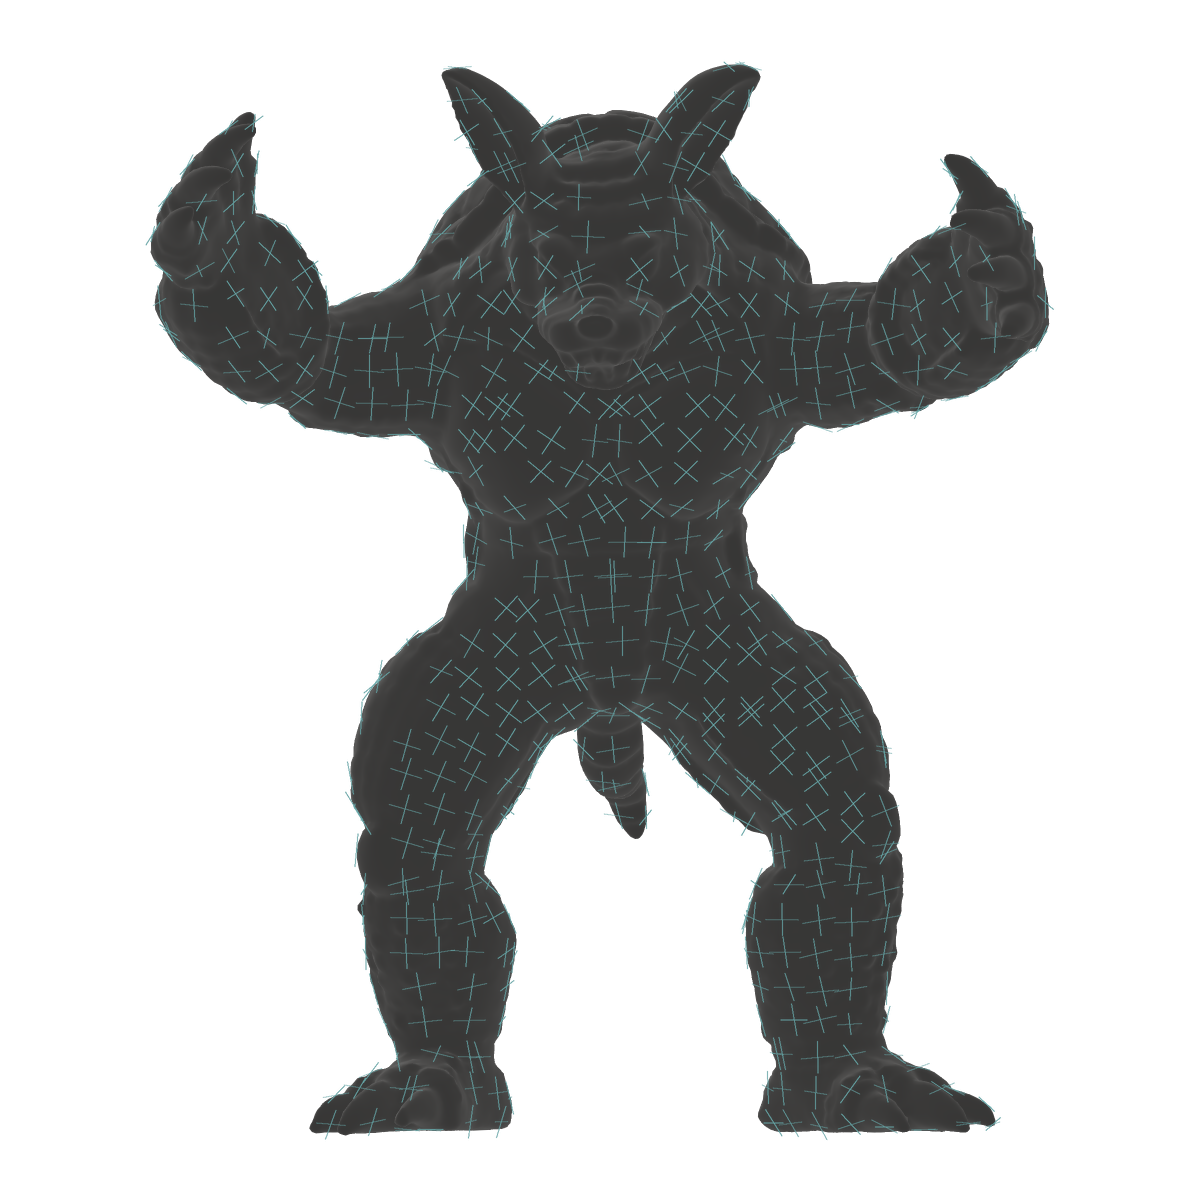
이제 표면에서 grid가 향할 방향은 보인다. 다만 각 십자는 coordinate axis의 이름을 갖고 있지 않다. $+u$를 어느 branch에 붙여야 하는지, 이 선택을 이웃 face로 계속 옮겨도 모순이 없는지는 아직 확인하지 않았다. 앞서 정육면체 corner에서 보았던 singularity가 바로 이 단계에서 다시 나타난다. Complex 표현으로 푼 field의 singularity는 결과의 winding에 담겨 있으며, 위치나 index를 직접 제어하려면 별도의 constraint나 postprocessing이 필요하다.
4. Winding & Branch Lifting
한 face의 cross만 보고 그 근처에 singularity가 있는지 알기는 어렵다. 이웃한 face들을 따라 한 바퀴 돌아야 한다. 정육면체에서 grid axis를 추적했던 것처럼, 계산한 field에서도 하나의 branch를 고르고 계속 이어 가는 것이다.
Winding & Singularity Index
Valence-$3$ vertex의 이상적인 quad sector 세 개를 따라 한 branch를 추적해 보자. 출발점으로 돌아오면 십자 모양은 같지만, 고른 branch는 처음보다 quarter-turn 돌아가 있다.
이를 phase의 winding으로 표현할 수 있다. Singularity를 감싼 작은 disk에서 continuous reference frame을 잡고 $z=e^{i4\theta}$의 phase를 따라간다고 하자. Loop $\gamma$를 한 바퀴 도는 동안 phase를 끊지 않고 펼쳐 센 변화량이 $2\pi m_\gamma$이면
$$ m_\gamma=\frac{1}{2\pi}\Delta_\gamma\arg z, \qquad \boxed{I_\gamma=\frac{m_\gamma}{4}} $$
이다. 네 배 각도로 저장했으므로 cross의 index는 winding의 $\frac14$이다. Valence-$3$의 sector defect에 대응하는 경우 $m_\gamma=1$, $I_\gamma=+\frac14$이다.
실제 triangle mesh에서는 face마다 독립적인 frame을 쓰므로 raw angle을 그대로 더해서는 이 값을 얻을 수 없다. 이웃 face 사이의 parallel transport와 loop를 돌 때 생기는 geometric holonomy를 함께 반영해야 한다. 특히 다면체 vertex의 angle defect를 빠뜨리면 표면의 curvature와 field의 singularity를 혼동하게 된다.
수학 보충 · Holonomy, Index, Monodromy
Parallel transport 자체의 holonomy. 닫힌 경로 $\gamma$를 따라 tangent vector를 parallel transport한 뒤 출발 tangent plane에서 비교했을 때 남는 회전을 holonomy라고 한다. 양의 방향으로 도는 작은 경로가 disk $D$를 둘러싼다면, orientation convention을 고정했을 때 Levi-Civita connection의 회전은
$$ h_\gamma\equiv\int_D K\,dA\pmod{2\pi} $$
로 주어진다. triangle mesh의 내부 vertex $v$에 curvature가 집중되어 있다고 보는 polyhedral metric에서는 이 값에 대응하는 것이 angle defect
$$ \Omega_v=2\pi-\sum_{f\ni v}\beta_{f,v} $$
다. $\beta_{f,v}$는 입력 삼각형의 실제 corner angle이다. 이 회전은 표면의 connection에 속하므로, 특정 cross field를 고르기 전에도 정의된다. Crane 등의 discrete connection 설명은 이 구분을 삼각형 unfolding으로 보여 준다.
Field의 index에는 상대적인 회전도 들어간다. $\alpha_{fg}$를 앞에서 정의한 $f\to g$의 transport angle로 두고, transported cross와 이웃 cross 사이의 작은 차이를
$$ \delta_{fg}=\operatorname{wrap}_{(-\pi/4,\,\pi/4]} \left(\theta_g-\theta_f-\alpha_{fg}\right) $$
로 잡자. 여기서 wrap은 $\pi/2$의 배수를 더하거나 빼서 대표값을 고른다. 양의 방향으로 정렬한 vertex fan과 일관된 sign convention에서는
$$ \boxed{I_v=\frac1{2\pi}\left(\Omega_v+\sum_{(f,g)\in\partial v}\delta_{fg}\right)} $$
로 index를 읽는다. face 사이의 field 회전과 geometric rotation을 합쳐야 $\frac14\mathbb Z$ 값이 나온다. 단순히 $\sum\delta_{fg}$만 세거나, 반대로 $\Omega_v$만 cross의 index라고 부르면 다른 양을 혼동하게 된다. 이 식은 선택한 discrete matching에 대한 식이며, 차이가 $\pm\pi/4$에 걸리거나 샘플 사이 회전이 너무 크면 matching의 모호성도 처리해야 한다. MIQ의 singularity index formulation도 angle defect와 frame transition을 함께 사용한다.
매끄러운 표면의 regular point에서는 작은 loop의 curvature 적분이 있을 수 있어도 field index는 $0$일 수 있다. 반대로 평평한 disk에서도 중심에서 정의되지 않는 cross를 만들면 nonzero index를 가질 수 있다. 그래서 curvature와 singularity는 관련이 있지만 같은 데이터는 아니다.
Branch monodromy는 이 중 discrete information을 본다. 한 branch를 lift하여 한 바퀴 추적했을 때 branch 번호가 $q_\gamma\in\mathbb Z_4$만큼 바뀐다면, grid의 회전 성분은 $R^{q_\gamma}$다. 축 변환을 어느 방향으로 기록하는지에 따라 $q_\gamma$와 $4I_\gamma$ 사이 부호가 바뀔 수 있지만, modulo $4$ 정보만으로는 서로 정수만큼 다른 index를 구별할 수 없다는 점은 같다. 좌표 chart의 affine monodromy에는 이 회전 외에 translation도 포함된다.
본문 영상은 이상적인 quad sector의 branch 회전을 보여 준다. 휘어진 carrier의 실제 angle defect가 정확히 $\pi/2$라는 뜻은 아니다. Cut을 넣으면 chart 내부에서 이 loop가 닫히지 않게 하고, 남는 branch transition을 seam의 연결식에 기록할 수 있다.
Branch Lifting & Cut
좌표를 구하려면 한 branch를 $+u$로, 그 옆의 branch를 $+v$로 골라야 한다. Singularity가 없는 seed face에서
$$ \mathbf e_u=\mathbf d(\theta), \qquad \mathbf e_v=\mathbf d\left(\theta+\frac\pi2\right) $$
라고 정하자. 이웃 face로 옮길 때는 $\mathbf e_u$를 parallel transport한 뒤, 이웃 cross의 네 branch 중 가장 가까운 것을 새 $\mathbf e_u$로 선택한다. Face 사이의 연결을 나타내는 dual graph를 따라 이 선택을 전파하는 과정이 branch lifting이다.
그런데 같은 face에 서로 다른 경로로 도달할 수 있다. 두 경로 사이에 $+\frac14$ singularity가 있으면 한쪽은 오른쪽 branch를, 다른 쪽은 위쪽 branch를 $+u$라고 요구할 수 있다. 같은 영역 안에서 두 요구를 모두 만족시킬 수는 없다.
Cut은 이 충돌을 coordinate system의 경계로 옮기는 방법이다. 두 경로가 하나의 chart 안에서 다시 만나지 않도록 자르고, seam 양쪽의 vertex와 edge를 좌표 계산에서 서로 다른 복사본으로 취급한다. 각 chart 안에서는 branch label을 일관되게 정하고, seam을 건널 때 축이 어떻게 바뀌는지 따로 기록한다. Singularity는 그대로 남지만 좌표를 정의하는 데 생겼던 모순은 chart 사이의 변환으로 표현된다.
인접 face 사이에서 branch 이름이 바뀌는 양은 $C_4$의 회전으로 기록할 수 있다. $C_4$는 $0,1,2,3$번의 quarter-turn으로 이루어진 rotation group이다. 다음 그림에서는 이 회전을 $R_{ff}$로 표시한다.
선의 위치는 각 face에서 대표 branch를 고르는 방식에 따라 달라진다. 중요한 것은 loop를 따라 누적했을 때 남는 불일치다. 이 선들을 모두 잘랐다고 유효한 chart가 보장되는 것도 아니다. 회전이 $0$인 연결도 handle이나 cycle을 열기 위해 자를 수 있고, distortion을 줄이려고 절단을 추가할 수도 있다.
구현 보충 · Cut Graph & Seam
Cut은 3D 표면에 틈을 만드는 연산이 아니라, 좌표를 저장하는 연결 관계를 복제하는 연산이다. 입력 vertex $p$를 chart 안에서는 $p^+,p^-$로 나누고, 두 좌표 사이에 $\Phi_-(p^-)=R^r\Phi_+(p^+)+\mathbf t$를 둔다. 조각을 화면에서 벌려 그려도 원본 표면점의 identity는 같다. Piecewise-linear 좌표에서는 seam edge 양 끝에 같은 affine transition을 적용하면 linear interpolation에 의해 edge 내부에서도 그 관계가 성립한다.
Branch labeling의 충돌을 없애는 것과 parameter domain을 disk로 만드는 것도 구분해야 한다. Singularity를 boundary로 옮겼더라도 handle이나 non-contractible cycle이 남을 수 있다. 반대로 겉보기에 그럴듯한 line network를 그렸다고 해서 complement가 유효한 chart가 되었다고 결론낼 수 없다. 실제로 face의 adjacency를 끊고 boundary loop와 connected component를 검사해야 한다.
구현을 이해하는 한 가지 기준은 triangle dual graph의 spanning tree다. 처음에 모든 face를 분리한 뒤 tree의 edge를 따라 한 face씩 붙이면, 다른 vertex identification을 추가하지 않는 triangle-copy 구성에서는 disk인 영역을 얻는다. 하지만 cut이 매우 많아질 수 있으므로, 실제 알고리즘은 branch constraint와 chart 크기, 경계, distortion을 고려해 일부 연결을 복구하거나 추가로 자른다. 따라서 $R_{ff}\ne0$인 edge 집합만으로 충분한 cut graph를 얻었다고 볼 수는 없다. Branch를 일관되게 고르는 orientation chart와 실제 좌표를 푸는 parameterization chart, separatrix로 둘러싸인 coarse quad patch는 서로 다를 수 있다.
Seam 변환 $G_1=(R_1,\mathbf t_1)$과 $G_2=(R_2,\mathbf t_2)$를 차례로 건너면 합성은
$$ G_2\circ G_1=(R_2R_1,\ R_2\mathbf t_1+\mathbf t_2) $$
다. Translation들을 그냥 더할 수 있는 것은 회전이 없는 특수한 경우다. 역방향 seam도 독립적으로 정하지 않고
$$ G^{-1}=(R^{-1},-R^{-1}\mathbf t) $$
로 맞춘다. 이 규칙으로 loop의 holonomy를 누적해야 reciprocal·cycle 조건과 integer grid의 phase를 함께 확인할 수 있다.
Chart 안에서 기준 branch나 coordinate origin을 바꾸면 개별 seam의 표기는 달라진다. 그래도 한 바퀴의 변환은 기준 chart 변환에 의한 conjugation만 받으므로, identity인지 아닌지와 같은 연결의 성질은 보존된다. Cut의 위치는 표현의 선택이지만, 그 뒤에 기록해야 할 monodromy를 생략할 수는 없다.
수학 보충 · Theorema Egregium
가우스의 Theorema Egregium은 Gaussian curvature $K$가 first fundamental form, 즉 표면의 intrinsic metric으로 결정된다고 말한다. Local isometry $\Phi$는
$$ \langle d\Phi_p(\mathbf a),d\Phi_p(\mathbf b)\rangle =\langle\mathbf a,\mathbf b\rangle $$
를 모든 tangent vector에 대해 만족하므로 curvature도 보존한다. 평면의 curvature는 $0$이다. 따라서 $K(p)\ne0$인 열린 영역을 평면에 옮길 때는 metric distortion을 피할 수 없다. 이는 smooth surface의 국소적인 주장이다. 정리와 isometry의 정의를 함께 보면 조건이 분명해진다.
Triangle mesh의 각 face는 평평해서 하나씩은 길이를 보존하며 펼칠 수 있다. 어려움은 그 삼각형들을 다시 붙일 때 생긴다. 내부 vertex 주위 각도의 합이 $2\pi$가 아니면 fan을 겹침과 틈 없이 평면에서 닫을 수 없다. vertex까지 cut하여 열린 fan으로 만들 수는 있지만, 두 seam을 원래대로 붙일 때의 angle defect까지 사라진 것은 아니다. Smooth curvature가 분포한 영역을 자르는 경우에도 cut에서 떨어진 내부의 $K$는 그대로다.
영상의 구면 삼각형은 세 변이 geodesic이고 세 내각이 모두 $\pi/2$다. Gauss–Bonnet으로도
$$ \alpha+\beta+\gamma-\pi=\int_D K\,dA $$
이므로 구면에서는 내각의 합이 $\pi$보다 크다. Isometry라면 geodesic과 각도가 보존되어야 하는데, 평면의 직선 삼각형에서는 이를 동시에 만족시킬 수 없다. 이 비교는 단순히 3D silhouette를 펴는 애니메이션과 다르다.
원통의 옆면은 반대 사례다. 원점 이동을 제외하고
$$ X_k(s,z)=\left(\frac{\sin ks}{k},\frac{1-\cos ks}{k},z\right), \qquad X_0(s,z)=(s,0,z) $$
라는 변형을 생각하면 $k=1/r$에서 원통이고 $k\to0$에서 평면 strip이 된다. 모든 단계에서 $\|\partial_sX_k\|=\|\partial_zX_k\|=1$, $\partial_sX_k\cdot\partial_zX_k=0$이므로 metric은 $ds^2+dz^2$로 일정하다. 영상은 이 식으로 같은 material point들을 움직인다. 그래도 둘레 좌표의 주기성 때문에 한 줄의 seam이 필요하다.
이처럼 distortion 없이 펼칠 수 있는가는 metric의 문제이고, 하나의 좌표와 branch를 전역적으로 정의할 수 있는가는 topology와 monodromy의 문제다. Cut은 두 번째 문제를 chart boundary로 옮긴다. 작은 chart를 쓰면 distortion을 줄이는 데 도움이 되지만, Theorema Egregium이 금지하는 isometry를 만들어 주지는 않는다.
Streamline & Coordinate Grid
Branch가 정해진 chart에서는 direction field를 따라 곡선을 추적할 수도 있다.
$$ \gamma'(s)=\mathbf e_u(\gamma(s)) $$
를 만족하는 곡선이 streamline이다. 삼각형 경계를 건널 때마다 방향을 transport하고 다음 branch를 선택한다. Singularity에 연결되는 특별한 streamline인 separatrix들을 연결하면 표면을 큰 quad patch로 나누는 layout을 만들 수 있다.
그러나 임의의 시작점에서 streamline을 여러 개 그렸다고 해서 그 사이에 같은 수의 grid 칸이 들어가거나, 반대편 경계에서 선들이 맞아떨어지는 것은 아니다. 방향을 추적하는 것과 전체 grid의 간격·위치를 정하는 것은 별개의 요구다. Explicit layout을 먼저 만드는 방법도 있지만, 이 글에서는 chart의 좌표 $u,v$를 구하고 그 integer line을 추출하는 경로를 따른다. 이를 위해 다음으로 정할 값이 grid의 간격이다.
5. Coordinate Solve
Branch lifting을 마치면 각 face에 두 방향 $\mathbf e_{u,f},\mathbf e_{v,f}$가 생긴다. 여기에 원하는 간격을 주면 $u,v$가 어느 방향으로 얼마나 빨리 증가해야 하는지 정할 수 있다. 다만 face마다 정한 요구가 하나의 coordinate function으로 모두 실현될 수 있는지는 별도로 풀어야 한다.
1D Parameterization
길이가 $\ell_i$인 구간에서 좌표가 물리적 거리 $h_i$마다 $1$씩 증가하기를 원한다면 양 끝의 값은
$$ \frac{u_{i+1}-u_i}{\ell_i}\approx\frac1{h_i}, \qquad u_{i+1}-u_i\approx\frac{\ell_i}{h_i} $$
를 만족해야 한다. 양 끝에 별다른 제약이 없는 열린 선분에서는 한 점의 값을 정하고 이 차이를 순서대로 더하면 된다.
충돌은 끝점의 값이나 닫힌 경로에 추가 조건이 있을 때 드러난다. 각 구간이 요구하는 증가량의 합은 $10.4$인데 전체를 정확히 $10$칸으로 연결해야 한다면, 모든 구간의 요구를 그대로 만족시킬 수 없다. 어느 구간에서 얼마나 조정할지 정해야 한다. Least squares는 이런 차이를 전체 구간에 나누어 반영하는 한 방법이다.
표면에서는 이런 요구가 수많은 삼각형과 loop에서 동시에 얽힌다. 한 경로를 따라 좌표를 누적했을 때와 다른 경로로 도착했을 때 같은 값을 얻어야 하므로, face별로 좋은 방향을 고르는 것보다 조건이 강하다.
Sizing Field
Face $f$에서 두 방향의 목표 간격을 $h_{u,f},h_{v,f}$라고 하자. 그 간격만큼 이동할 때 좌표가 약 $1$ 증가하도록 target gradient를
$$ \mathbf g_{u,f}=\frac1{h_{u,f}}\mathbf e_{u,f}, \qquad \mathbf g_{v,f}=\frac1{h_{v,f}}\mathbf e_{v,f} $$
로 둔다. 작은 $h$는 큰 gradient와 촘촘한 grid에 대응한다. 두 간격이 같으면 isotropic sizing이고, 다르면 두 축의 밀도가 다른 anisotropic sizing이다.
평평한 영역에는 큰 간격을, curvature가 크거나 세부 형상을 보존해야 하는 영역에는 작은 간격을 줄 수 있다. 사용자 brush나 simulation 해상도처럼 외부에서 주어진 밀도도 반영할 수 있다. 다만 이웃 face 사이에서 간격이 갑자기 바뀌면 가늘고 긴 cell이 생기기 쉬우므로 sizing field를 매끄럽게 하고 변화율을 제한한다. Anisotropic sizing에서도 두 축의 간격 비율이 지나치게 커지지 않도록 조절한다.
목표 개수와의 관계도 여기서 짐작할 수 있다. 목표 방향들이 orthogonal하고 실제 간격이 목표를 잘 따른다면 cell 하나의 면적은 대략 $h_u h_v$이므로
$$ N_{\mathrm{target}}\approx\int_M\frac1{h_u(p)h_v(p)}\,dA $$
로 필요한 밀도를 추산할 수 있다. 균일한 간격 $h$라면 $N\approx A(M)/h^2$다. 이 식은 sizing을 정하는 근사이며, seam의 integer constraint나 singularity, postprocessing까지 반영한 정확한 출력 개수는 아니다.
이제 좌표에서 요구하는 것은 $\nabla_Mu_f\approx\mathbf g_{u,f}$와 $\nabla_Mv_f\approx\mathbf g_{v,f}$다. 여기서 방향을 읽을 때 한 가지를 구분해야 한다. $\nabla_Mu$는 $u$가 증가하는 방향이고, $u=k$인 isoline은 그 gradient에 perpendicular하다. 목표를 정확히 따른다면 $u=k$인 grid line은 $\mathbf e_v$ 방향으로, $v=l$인 선은 $\mathbf e_u$ 방향으로 놓인다.
Integrability & Least Squares
Cross field에는 방향만 있고 gradient의 크기나 coordinate origin은 없다. Sizing으로 크기까지 붙여도 그 field가 어떤 함수의 gradient가 된다는 보장은 없다. 예를 들어 single-valued function의 gradient를 닫힌 경로를 따라 적분하면 $0$이어야 하지만, 독립적으로 정한 target field는 그렇지 않을 수 있다. Cross와 sizing은 좌표의 미분이 닮기를 바라는 목표이고, solver는 실제로 존재하는 coordinate function 중 그 목표에 가까운 것을 찾는다.
가장 직접적인 에너지는 area-weighted least squares로 쓸 수 있다.
$$ \begin{aligned} E_{\mathrm{coord}}(u,v) =&\sum_f A_f\left\|\nabla_Mu_f-\mathbf g_{u,f}\right\|^2\\ &+\sum_f A_f\left\|\nabla_Mv_f-\mathbf g_{v,f}\right\|^2. \end{aligned} $$
$A_f$는 삼각형의 면적이다. 방향을 더 잘 따르는 것과 간격을 더 잘 맞추는 것이 이 에너지 안에서 함께 평가된다. 여기서 최소화하는 것은 target gradient와의 차이이므로, 이 식 하나가 모든 종류의 distortion이나 뒤집힘을 막는 것은 아니다.
Triangle mesh에서는 chart vertex마다 $u,v$를 저장하고 face 내부에서 linear interpolation한다. 삼각형의 linear basis function을 $\phi_1,\phi_2,\phi_3$라고 하면
$$ \nabla_Mu_f =u_1\nabla_M\phi_1+u_2\nabla_M\phi_2+u_3\nabla_M\phi_3 $$
이다. Gradient가 vertex 값의 linear expression이므로 전체 문제는 sparse quadratic least squares 문제가 된다. 좌표에 상수를 더해도 gradient는 같기 때문에, 자유롭게 남는 원점은 기준점을 고정하는 등의 방식으로 정해야 한다.
Seam과 integer variable을 고정해 두면 이 least squares 문제의 interior equilibrium condition은
$$ \Delta_Mu=\operatorname{div}_M\mathbf g_u, \qquad \Delta_Mv=\operatorname{div}_M\mathbf g_v $$
라는 Poisson-type equation으로 이어진다. Target field의 국소적인 유입·유출에 맞춰 좌표값의 변화를 조정하는 식이다. 실제 해는 이 식과 함께 주어진 경계, feature, seam 조건을 만족해야 한다.
Local integrability와 global integrability도 다르다. 평면의 simply connected 영역에서는 curl-free 조건이 핵심이지만, torus처럼 줄일 수 없는 loop가 있는 표면에서는 local curl이 없어도 한 바퀴의 적분값인 period가 남을 수 있다. 또 Gaussian curvature가 $0$이 아닌 영역을 평면으로 펼치면서 길이와 각도를 모두 보존할 수는 없으므로 어느 정도의 distortion도 받아들여야 한다.
좌표 계산은 이런 요구를 조율하는 과정이다. 그런데 지금까지의 식에서는 좌표값이 모두 실수여도 괜찮았다. 실제 grid를 닫으려면 앞의 $10.4$칸 예제처럼 몇 칸으로 연결할지 정해야 한다. 이 선택이 다음 단계의 integer variable이다.
6. Integer-Grid Map
Chart를 자른 뒤에는 같은 3D 점 $p$가 seam 양쪽에서 서로 다른 좌표를 갖는다. Chart $i$의 좌표와 chart $j$의 좌표를 잇는 규칙을
$$ \Phi_j(p)=R^{r_{ij}}\Phi_i(p)+\mathbf t_{ij}, \qquad R=\begin{pmatrix}0&-1\\1&0\end{pmatrix}, \quad r_{ij}\in\{0,1,2,3\} $$
로 쓰자. $R^{r_{ij}}$는 두 chart의 축이 몇 번의 quarter-turn으로 대응되는지 나타내고, $\mathbf t_{ij}$는 coordinate origin의 차이다. Branch lifting과 cut을 정했다면 회전은 대체로 이미 정해져 있다. 이제 좌표와 translation을 함께 맞춰야 한다.
Integer Transition
Translation이 실수여도 seam 양쪽의 좌표를 위 식으로 연결할 수는 있다. 하지만 integer grid까지 같은 위치에 놓이려면
$$ \mathbf t_{ij}\in\mathbb Z^2 $$
여야 한다. Quarter-turn 회전과 integer translation은 integer grid를 그대로 보존하기 때문이다.
$$ R^{r_{ij}}\mathbb Z^2+\mathbf t_{ij}=\mathbb Z^2 $$
회전이 없는 간단한 경우에 $\mathbf t_{ij}=(0.4,0)^T$라고 해 보자. Chart $i$의 $u=k$인 선은 chart $j$에서 $u=k+0.4$인 선에 대응한다. 방향과 간격은 같아도 상대편의 integer line과는 만나지 않는다. 이 상태로 양쪽에서 각각 grid를 꺼내면 seam에서 edge가 끊기거나 T-junction이 생기고, cell 경계가 닫히지 않을 수 있다.

Cycle Period
Seam 하나를 맞췄다면 이제 여러 seam을 건너 한 바퀴 돌았을 때도 맞는지 봐야 한다. Loop $\gamma$를 따라 좌표 변환들을 합성하면
$$ G_\gamma(\mathbf x)=R_\gamma\mathbf x+\mathbf t_\gamma $$
가 된다. Singularity를 감싸지 않고 한 점으로 줄일 수 있는 loop에서는 $R_\gamma=I$, $\mathbf t_\gamma=\mathbf0$이어야 한다. 같은 위치에 돌아왔을 때 좌표가 달라져서는 안 되기 때문이다.
Singularity를 감싸면 $R_\gamma\ne I$일 수 있다. 앞서 본 $+\frac14$ index는 축의 quarter-turn과 대응한다. Torus의 handle처럼 줄일 수 없는 loop에서는 회전이 $I$여도 $\mathbf t_\gamma\ne\mathbf0$인 translational period가 남을 수 있다.
예를 들어 직사각형의 양쪽을 붙여 원통을 만들 때 seam의 이동량을 $(n,0)$으로 잡으면 둘레에 $n$칸을 놓는 셈이다. $n$을 바꾸면 주변 좌표가 조금 움직이는 데 그치지 않고 둘레를 도는 cell의 수가 달라진다. 일반 표면에서도 integer period는 loop를 따라 누적되는 grid 칸 수를 나타낸다. integer variable이 최종 connectivity에 영향을 주는 이유다.
Singularity Coordinates
Singularity의 위치에도 호환 조건이 있다. 한 바퀴의 변환이 $G_\gamma(\mathbf x)=R_\gamma\mathbf x+\mathbf t_\gamma$이면 그 중심은
$$ (I-R_\gamma)\mathbf x_s=\mathbf t_\gamma $$
를 만족해야 한다. 예를 들어 $90^\circ$ 회전과 $\mathbf t_\gamma=(1,0)^T$의 fixed point는 $(\frac12,\frac12)^T$다. integer translation만으로 singularity가 integer grid vertex에 놓인다는 보장까지 얻지는 못한다.
Singularity $s$를 extraordinary vertex로 추출하려면 그 좌표도
$$ \mathbf x_s=\Phi(s)\in\mathbb Z^2 $$
로 함께 제약해야 한다. 그래야 앞서 본 valence-$3$/$5$ vertex가 cell 내부가 아니라 integer line의 교차점에 놓인다.
이 조건을 solve에 반영하는 방법은 하나가 아니다. 일반적인 integer translation을 유지하면서 singularity의 좌표를 직접 제약할 수도 있고, translation 자체를 더 강하게 제한할 수도 있다.
$\mathbb Z^2$ seam translation + explicit singularity constraint. Seam translation은 $\mathbf t_{ij}\in\mathbb Z^2$로 두고, singularity마다 기준 chart $i_s$를 하나 골라
$$ \Phi_{i_s}(s)=\mathbf k_s, \qquad \mathbf k_s\in\mathbb Z^2 $$
를 seam과 cycle의 equality constraint에 함께 넣는다. 같은 singularity의 다른 chart copy는 integer-grid transition으로 연결되므로 그 좌표도 정수가 된다. 회전이 고정되어 있다면 이 좌표 연결은 linear equality이고, singularity의 UV를 integer DOF로 지정하거나 별도의 integer variable $\mathbf k_s$와 연결해 구현할 수 있다. 좌표를 먼저 푼 뒤 singularity만 따로 반올림하는 것이 아니라, seam translation과 singularity 좌표를 같은 mixed-integer solve 안에서 결정하는 방식이다. MIQ의 parameterization formulation (§5)도 integer singularity location과 seam compatibility를 함께 다룬다.
$2\mathbb Z^2$ seam translation. VARCO3D에 적용된 자체 구현에서는 모든 seam translation을 $\mathbf t_{ij}=2\mathbf z_{ij}$, $\mathbf z_{ij}\in\mathbb Z^2$로 제한한다. Quarter-turn은 even lattice를 보존하므로 seam 변환을 합성한 $\mathbf t_\gamma$도 짝수다. 그러면 valence-$3$/$5$의 quarter-turn monodromy에서 fixed point가 integer coordinates에 놓인다. 이 경우에는 singularity 좌표의 정수성이 더 강한 translation 조건에서 따라온다.
다만 이는 충분조건이며 필요한 조건보다 강하다. 예를 들어 $R_\gamma=R$이고 $\mathbf t_\gamma=(a,b)^T$라면
$$ \mathbf x_s=\frac12 \begin{pmatrix}a-b\\a+b\end{pmatrix} $$
이므로, $a,b$가 둘 다 짝수일 필요 없이 같은 parity이면 된다. $(a,b)=(1,1)$도 integer fixed point $(0,1)^T$를 준다. 같은 chart 좌표계에서 이런 홀수 성분의 translation까지 허용할 수 있는 것이 explicit singularity constraint 방식과의 차이다.
| 방식 | 장점 | 제약과 대가 |
|---|---|---|
| $\mathbb Z^2$ + explicit singularity constraint | Singularity의 정수성을 직접 보장하면서 허용 가능한 integer translation을 유지한다 | Singularity의 integer DOF와 seam/cycle equality의 결합을 solver에서 처리해야 한다 |
| 모든 seam에 $2\mathbb Z^2$ | 여기서 다루는 quarter-turn singularity의 정수성이 translation 조건에서 따라온다 | 조건이 필요한 범위보다 강해, 허용 가능한 phase와 period 조합 일부를 제외한다 |
예를 들어 회전이 없는 cycle에서는 합성된 period도 $2\mathbb Z^2$에 속한다. 앞서 본 실린더의 period가 $(n,0)^T$인 경우에는 같은 grid scale에서 $n$을 짝수로만 선택할 수 있다. 이런 제한은 더 낮은 distortion을 주는 후보를 제외할 수 있다. 구현의 일부를 단순하게 만들 수는 있어도 더 빠른 solve나 더 좋은 품질을 보장하는 조건은 아니다. 따라서 $2\mathbb Z^2$는 이 구현에서 채택한 보수적인 선택으로 이해해야 한다. 일반적인 formulation에서는 $\mathbb Z^2$ transition과 singularity의 integer-coordinate constraint를 함께 다룰 수 있으며, 위의 quarter-turn에 대한 보장을 모든 종류의 singularity에 그대로 확장해서도 안 된다.
Mixed-Integer Optimization
여기서 문제의 성격이 근본적으로 달라진다. 앞서의 cross field와 coordinate solve는 주로 continuous variable을 다루지만, integer-grid map에서는 grid가 몇 칸으로 닫힐지, seam 사이에 몇 칸의 offset을 둘지까지 이산적으로 결정해야 한다. 각 정수 선택은 주변의 continuous coordinates와 다른 정수 선택을 동시에 제약한다.
따라서 각 변수를 독립적으로 가장 가까운 정수로 반올림하는 것만으로는 전체적으로 일관된 grid를 얻을 수 없다. 결국 수많은 정수 조합 중 seam과 cycle의 일관성을 만족하면서 distortion까지 낮은 해를 찾아야 하는, 결합된 combinatorial optimization 문제가 된다.
Chart vertex의 real-valued coordinates를 모두 모은 vector를 $\mathbf x$, seam translation이나 period, singularity의 integer coordinates를 나타내는 integer degrees of freedom을 $\mathbf z$라고 하자. Mixed-integer problem은 일반적으로
$$ \begin{aligned} \min_{\mathbf x,\mathbf z}\quad&f(\mathbf x,\mathbf z)\\ \text{subject to}\quad&A\mathbf x+B\mathbf z=\mathbf b,\\ &C\mathbf x+D\mathbf z\le\mathbf d,\\ &\mathbf x\in\mathbb R^n,\quad\mathbf z\in\mathbb Z^m \end{aligned} $$
로 쓸 수 있다. Objective function이 quadratic이고 constraint가 linear이면 MIQP다. 일반적인 quadratic objective function은 $\mathbf y=(\mathbf x^T,\mathbf z^T)^T$에 대해 $\frac12\mathbf y^TQ\mathbf y+\mathbf q^T\mathbf y$이며, continuous variable과 integer variable 사이의 cross term도 포함할 수 있다.
앞 절의 coordinate energy를 쓰는 문제에서는 다음 특수형으로 구조를 읽는 편이 쉽다.
$$ \begin{aligned} \min_{\mathbf x,\mathbf z}\quad&\frac12\mathbf x^TH\mathbf x+\mathbf c^T\mathbf x\\ \text{subject to}\quad&A\mathbf x+B\mathbf z=\mathbf b,\\ &C\mathbf x+D\mathbf z\le\mathbf d,\\ &\mathbf x\in\mathbb R^n,\quad\mathbf z\in\mathbb Z^m. \end{aligned} $$
$H,\mathbf c$는 원하는 방향과 간격에 맞추는 에너지를 담는다. equality constraint는 seam과 cycle의 호환성을 연결하고, 필요하면 inequality로 변수 범위나 추가 조건을 둔다. integer variable에 직접 에너지를 걸지 않아도, 어떤 정수를 선택했는지에 따라 가능한 좌표와 그 distortion이 달라진다. 다만 일반적인 determinant 양수 조건이 이 식의 linear inequality로 곧바로 표현되는 것은 아니다.
Integer variables를 고정하면 남은 좌표 문제는 sparse quadratic solve로 풀 수 있다. 어려운 부분은 어떤 정수 조합을 고르느냐다. 실용적인 방법은 먼저 integer constraint를 풀어 continuous relaxation을 구하고, 일부 변수를 integer로 고정한 뒤 나머지를 다시 푸는 과정을 반복한다. CoMISo 계열의 rounding·fixing·re-solve 전략이 이런 접근에 해당한다.
알고리즘 보충 · CoMISo Greedy Rounding
여기서는 CoMISo의 고전적인 iterative greedy rounding 경로를 살펴본다. 가능한 정수 조합을 모두 탐색하는 exact MIQP solver와는 다르며, 이후 추가된 backend 전체를 같은 알고리즘으로 묶어 부르는 것도 아니다. 기준은 Bommes·Zimmer·Kobbelt의 알고리즘 설명과 CoMISo의 equality constraint elimination 방식이다.
1. equality constraint를 반영한 continuous problem을 푼다. Seam과 feature constraint를 소거하여 가능한 좌표만 남기고, integer constraint를 잠시 풀어 quadratic energy의 minimizer를 구한다. 모든 입력 UV를 반올림할 후보로 두는 것이 아니라, translation이나 지정된 corner처럼 정수여야 하는 degrees of freedom의 index 집합 $\mathcal I$를 따로 관리한다.
소거할 때도 integer lattice를 보존해야 한다. 일반적인 real-valued nullspace basis를 구한 뒤 임의의 reduced variable을 정수로 만든다고 원래 integer constraint가 보존되는 것은 아니다. 원 논문은 continuous variable을 우선 소거하고, integer variable만 남은 제약은 normalization 뒤 $\pm1$ 계수의 변수를 안전하게 소거할 수 있는 경우 등을 다룬다. 이 조건이 없는 임의의 integer equality system에 같은 보장을 적용할 수는 없다.
2. 현재 해에서 정수에 가장 가까운 후보를 고른다. 아직 고정하지 않은 집합을 $\mathcal I_k$라 하면 기본 greedy 규칙은
$$ j=\operatorname*{argmin}_{i\in\mathcal I_k} \left|y_i^{(k)}-\operatorname{round}(y_i^{(k)})\right|, \qquad m_j=\operatorname{round}(y_j^{(k)}) $$
이다. 그리고 $y_j=m_j$를 새로운 equality constraint로 추가한다. 이것은 integer-feasible set에 대한 전역적인 최적 선택이라는 증명이 아니라, 작은 perturbation을 먼저 시도하는 heuristic이다.
3. 고정값을 나머지 방정식에 대입하고 다시 푼다. reduced energy를 $E(\mathbf y)=\frac12\mathbf y^T H\mathbf y-\mathbf b^T\mathbf y$라고 쓰고, 누적된 고정 변수들을 $F$, 남은 free variable을 $U$로 나누면 다음 solve는
$$ H_{UU}\mathbf y_U=\mathbf b_U-H_{UF}\mathbf m_F $$
가 된다. row와 column을 없애는 대신 고정 변수 위치에 identity row와 column을 남기는 구현도 가능하다. 어느 쪽이든 고정값의 영향은 right-hand side로 전달되고, 다음 정수 후보는 갱신된 해에서 고른다.
Sparse system에서는 한 변수의 고정으로 처음 영향을 받는 residual도 국소적일 수 있다. 논문의 three-level solver는 이 부분에 local Gauss–Seidel을 적용하고, 설정한 반복 횟수 안에 수렴하지 않으면 conjugate gradient, 이어 sparse Cholesky를 사용한다. 각 단계는 설정에 따라 끌 수 있으므로 모든 실행이 세 단계를 항상 거치는 것은 아니다. 서로의 rounding 결정을 바꾸지 않는다는 influence bound가 있는 후보들을 묶는 simultaneous rounding도 포함하지만, 단순히 공간상 멀다는 이유만으로 독립이라고 가정하지 않는다.
이 과정을 $\mathcal I_k$가 빌 때까지 반복한다. 이미 고른 정수는 유지하므로 정확히 푼 continuous subproblem의 feasible set은 줄어들고, 최소 에너지는 내려갈 수 없다. 마지막에도 seam residual, integer residual, map validity는 별도로 검사해야 한다. 이는 global optimum을 찾았다는 인증과는 다른 검증이다.
영상은 이 절차를 작은 KKT 시스템으로 재현한 예시다. integer variable $(t_u,t_v,c_u,c_v)$ 네 개에 대한 초기 relaxation은
$$ (t_u,t_v,c_u,c_v) \approx(4.913835,\ 0.691573,\ 6.628090,\ 1.911269) $$
이며 실제 계산 순서는 다음과 같다.
| 단계 | 새로 고정한 조건 | 다시 푼 에너지 |
|---|---|---|
| Relaxation | 없음 | $4.904531$ |
| 1 | $t_u=5$ | $4.905699$ |
| 2 | $c_v=2$ | $4.906447$ |
| 3 | $t_v=1$ | $4.921409$ |
| 4 | $c_u=6$ | $5.003745$ |
처음의 $c_u=6.628090$을 즉시 반올림하면 $7$이다. 그러나 $t_v=1$을 고정한 뒤 다시 풀면 $c_u\approx6.471282$가 되어, 마지막 선택은 $6$이 된다. 값들을 처음에 한꺼번에 반올림하는 것과 결과가 달라지는 구체적인 이유다.
이때 seam별 translation을 독립적으로 반올림해서는 안 된다. 일반적으로
$$ \operatorname{round}(\mathbf a+\mathbf b) \ne\operatorname{round}(\mathbf a)+\operatorname{round}(\mathbf b) $$
이기 때문이다. 예를 들어 회전이 없는 세 seam의 한 좌표 이동량이 $0.4,0.4,-0.8$이면 합은 $0$이지만, 각각 반올림한 $0,0,-1$의 합은 $-1$이다. Seam 하나하나의 작은 수정이 loop 전체를 한 칸 어긋나게 만든다.
그래서 정수 결정은 seam과 cycle constraint를 만족하는 변수들에 대해 이루어져야 한다. 정수를 고른 뒤에는 그 값을 유지한 채 continuous coordinates를 다시 푼다. 정수여야 하는 것은 grid의 연결을 정하는 degrees of freedom이며, 대부분의 triangle-corner UV는 끝까지 실수다.
이제 chart를 건너도 integer grid가 맞고, loop를 돌아도 정해진 칸 수로 닫히며, singularity도 grid vertex에 놓이는 좌표를 얻었다. 하지만 아직 확인할 것이 남았다. 좌표가 삼각형을 뒤집거나 눌러 버렸다면 integer line이 잘 맞아도 정상적인 quad를 꺼내기 어렵다.
7. Quad Extraction
Fold-over & Map Validity
방향이 정해진 입력 삼각형의 vertex를 $A\rightarrow B\rightarrow C$ 순서로 읽자. UV에서도 같은 방향을 유지하는지 확인하려면 signed area를 계산하면 된다.
$$ A_f^{\mathrm{UV}}=\frac12\det\left(\Phi(B)-\Phi(A),\Phi(C)-\Phi(A)\right) $$
기준 방향을 양수로 잡았을 때 면적이 음수면 fold-over, $0$이면 degeneracy다. 같은 내용을 coordinate map의 local Jacobian $J_f$로 쓰면
$$ \begin{aligned} \det J_f>0&\quad\text{orientation preservation},\\ \det J_f=0&\quad\text{degeneracy},\\ \det J_f<0&\quad\text{fold-over}. \end{aligned} $$
로 구분한다.
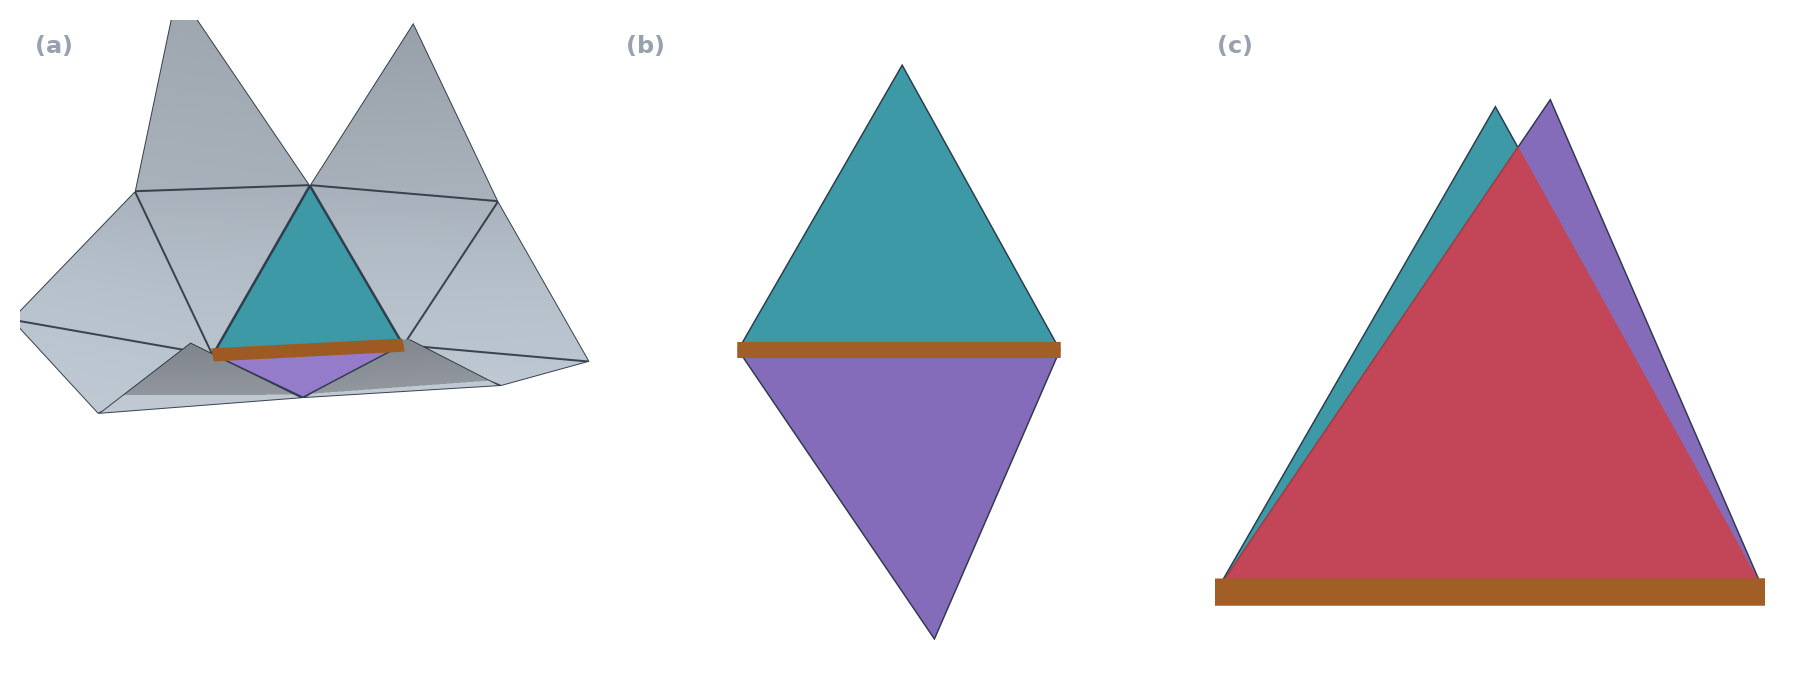
이런 영역에서는 하나의 unit cell을 표면으로 되가져왔을 때 경계가 꼬이거나, 내부가 정상적인 disk가 되지 않을 수 있다. 방향과 간격을 맞추는 에너지는 determinant의 부호를 보장하지 않는다. Seam의 integer constraint 역시 grid의 연결 규칙을 정할 뿐, 삼각형의 뒤집힘을 막아 주지는 않는다.
실제 parameterization에서는 distortion barrier나 orientation-preserving constraint를 쓰고, 문제가 있는 곳의 sizing을 완화하거나 chart를 나누어 다시 풀기도 한다. 모든 삼각형의 방향을 보존해도 chart 전체가 겹치지 않는다는 보장까지 자동으로 얻는 것은 아니다.
이 지점에서 Mixed-Integer Quadrangulation & Integer-Grid Maps for Reliable Quad Meshing의 문제의식도 연결된다. MIQ는 field에 정렬된 seamless parameterization & integer constraint를 함께 다루고, IGM은 유효한 quad extraction을 위한 조건을 formulation에 포함하는 방법을 제안한다.
다만 직접 구현하는 과정에서는 IGM 논문이 제시한 reliability를 재현하지 못했고, 현재 구현은 MIQ 계열의 integer constraint & 별도의 validity 검사에 기반한다.
Cell Connectivity
이상적인 integer-grid map에서는 $\Phi^{-1}(\mathbb Z^2)$에서 vertex를, $u=k$와 $v=l$의 isoline에서 edge를 얻는다. 그러나 선분의 위치만 알아서는 mesh connectivity가 완성되지 않는다. Seam 양쪽에서 발견한 두 교차점이 같은 vertex인지 식별하고, 선분을 순서대로 연결해 닫힌 경계를 만든 뒤, 그 경계 안이 하나의 cell인지 확인해야 한다.
수치 오차는 이 과정을 더 어렵게 만든다. integer line이 입력 vertex를 거의 통과하면 이웃 삼각형들이 같은 교차를 조금 다르게 판단할 수 있다. 매우 얇은 UV 삼각형에서는 서로 다른 event가 거의 겹쳐 보인다. 단순히 가까운 좌표끼리 합치면 필요한 edge를 없애거나 잘못된 face를 만들 수도 있다.
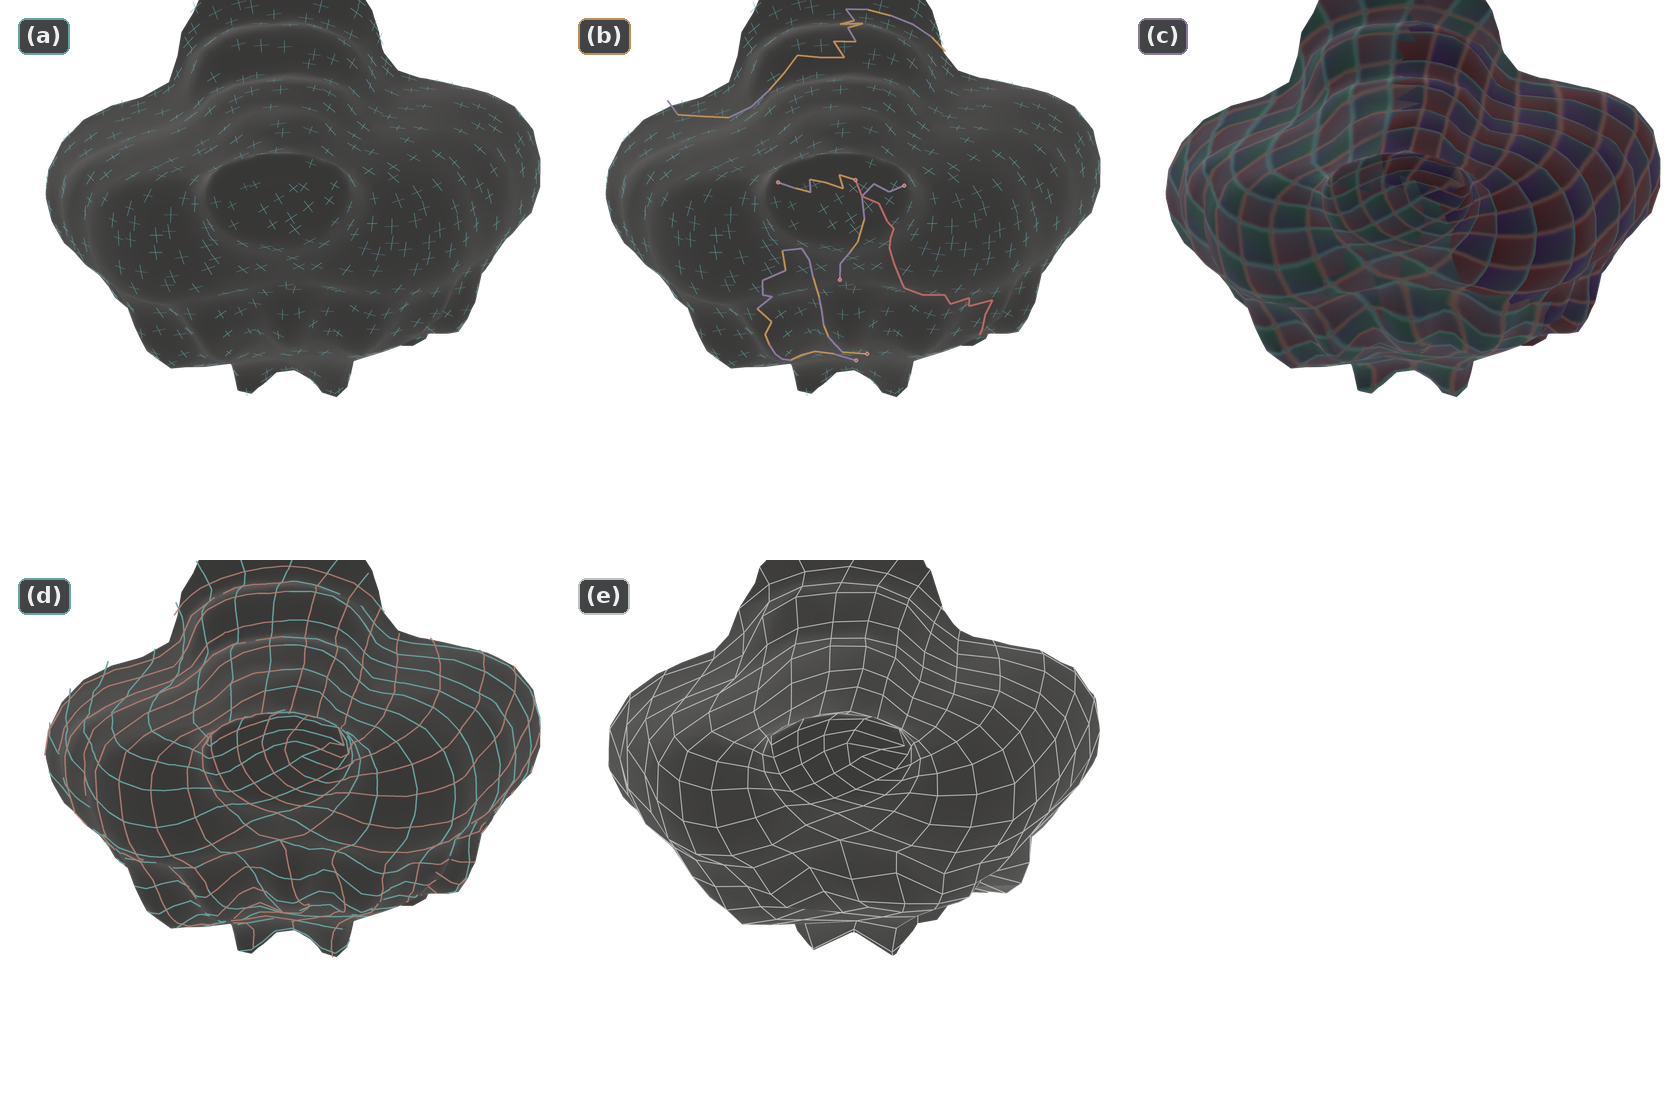
이 때문에 extraction에서는 교차점의 좌표뿐 아니라 어느 삼각형과 edge에서 나온 것인지도 기록한다. 공유 edge와 seam transition으로 같은 event를 식별하고, vertex 주위의 edge 순서에 따라 cell의 경계를 연결한다. 얻은 loop가 닫혀 있는지, 방향이 맞는지, 하나의 disk를 둘러싸는지를 확인해야 비로소 face로 사용할 수 있다.
QEx: Robust Quad Mesh Extraction은 수치적으로 불완전한 parameterization에서 이 연결을 일관되게 복원하고 local fold-over를 처리하는 문제를 다룬다.
Geometry Cleanup
Connectivity를 얻은 뒤에도 vertex 위치와 face 모양은 더 개선할 수 있다. 생성한 vertex를 원본 표면에 projection하고 tangential direction으로 smoothing하며, feature와 경계에 놓여야 할 점은 해당 위치로 맞춘다. Quad의 각도와 aspect ratio, scaled Jacobian을 개선하고 매우 짧은 edge나 작은 face를 정리하는 작업도 여기에 포함된다.
이 과정은 앞서 만든 strip과 singularity 배치를 고려해야 한다. 강한 Laplacian smoothing으로 날카로운 형상을 무너뜨리거나, 불필요한 valence-$3$/$5$ 쌍을 정리하다 주변 흐름까지 바꾸면 좌표 단계에서 얻은 장점을 잃을 수 있다. 마지막에는 self-intersection과 non-manifold 여부, 원본 표면과의 거리 오차도 확인한다.
8. Fundamentals & Implementation
Quad remeshing은 direction field, 좌표, integer constraint, extraction이 함께 맞아야 하는 문제다. Cross field의 방향을 좌표로 옮기고, seam과 cycle의 integer constraint를 맞춘 뒤, 그 grid를 실제 mesh로 복원한다.
이 구조를 수학과 graphics 관점에서 이해하고 나니, 구현을 시도하고 최적화하는 일이 훨씬 수월해졌다. 각 단계가 풀어야 할 문제와 만족해야 할 조건을 알고 있으면 agent에게 요청할 작업도, 결과를 검증할 기준도 분명해진다. 자체 CUDA solver를 활용한 이 구현은 Varco3D에 사용되고 있으며, 이 구현으로 전환하면서 상용 앱인 QuadRemesher의 계약을 더 이어가지 않게 됐다.
핵심을 이해하지 않은 채 agent에게 “QuadRemesher를 만들어줘”라고만 요청하면, 공개 알고리즘을 가져다 조합하는 수준을 넘어서기가 어렵다. 결과가 어긋났을 때 어느 단계의 어떤 조건을 다시 살펴봐야 하는지 판단할 수 있어야, 구현을 원하는 방향으로 개선할 수 있다.
구현의 대부분을 AI Agent에게 맡기더라도 문제의 구조를 이해한 상태에서 함께 구현하고 검증하는 과정이 있어야, 원하는 결과에 맞춰 알고리즘을 개선하고 최적화할 수 있다.